Laparoscopic Surgical Robot
탈착형 복강경 도구의 굽힘과 회전을 함께 제어한 연구입니다. 손잡이 입력 장치와 와이어 구동 기구를 임베디드 제어로 연결했습니다.
연구 방법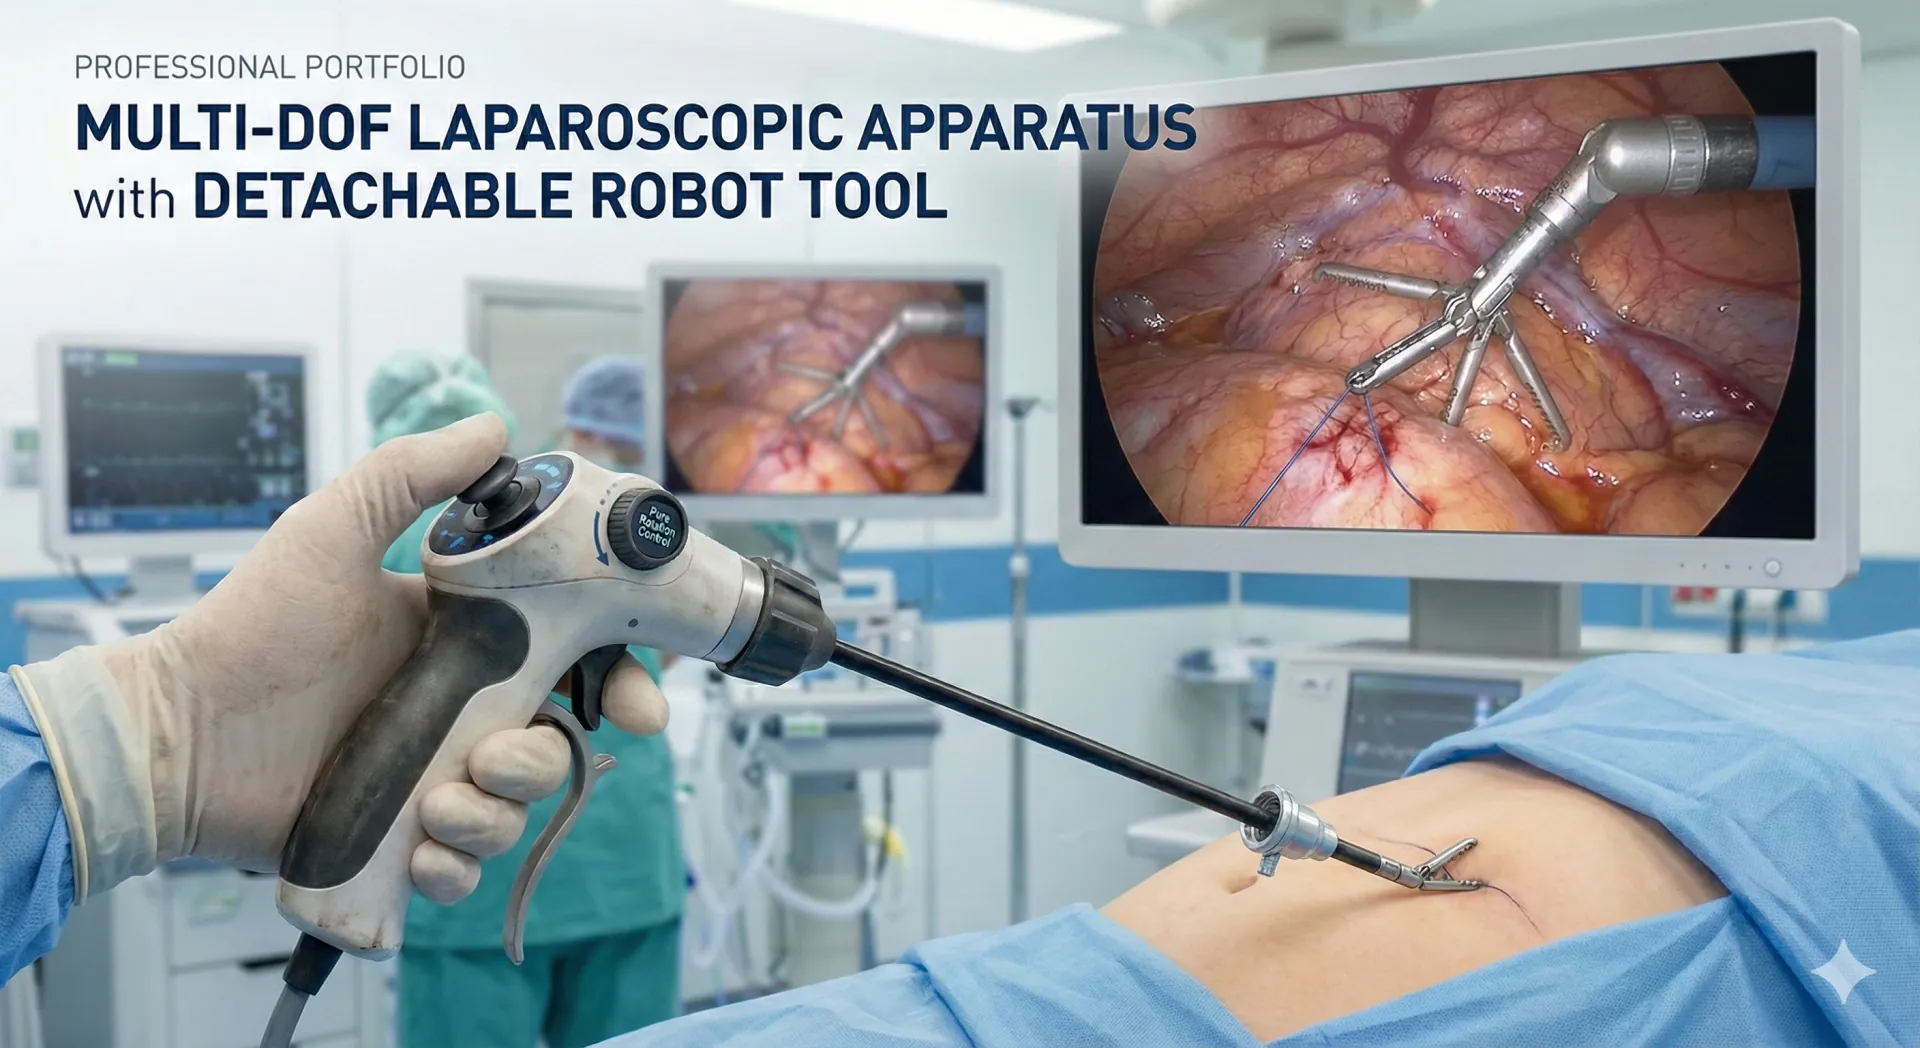
연구 질문
굽힌 도구를 회전시켜도, 굽힘 자세를 유지할 수 있을까?
손에 쥐는 입력 장치, 와이어 구동 기구, 모터 제어를 함께 다뤘습니다. 굽힘과 회전이 서로 영향을 주는 상황에서 의도한 움직임을 유지하는 것이 핵심 문제였습니다.
연구 방법
입력은 나누고, 구동은 함께 조정합니다.
- 조이스틱
- 도구 굽힘
굽힘 방향을 정합니다
방향 입력으로 도구의 상하·좌우 굽힘을 제어합니다.
- 다이얼 + 엔코더
- 축 방향 회전
축 방향 회전을 요청합니다
엔코더로 다이얼 회전을 읽고, 기존 굽힘 자세를 유지하도록 회전과 굽힘을 함께 제어합니다.
- 트리거 + 홀 센서
- 도구 개폐
도구 끝을 열고 닫습니다
홀 센서가 감지한 트리거 움직임을 도구 개폐 제어의 입력으로 사용합니다.
설계 선택
설계에서 함께 고려한 것들.
사용자가 원하는 움직임과 모터 구동을 분리하기
사용자는 굽힘·회전·개폐를 입력합니다. 제어기는 이 요청을 여러 모터의 협조 구동으로 바꿉니다.
회전 중에도 굽힘 자세 유지하기
개발 기록에는 굽힘과 회전 모터를 함께 조정하고 와이어 구동 특성을 보상한 내용이 담겨 있습니다. 두 축이 기계적으로 독립적이라고 가정하지 않았습니다.
도구 결합부와 제어 본체의 역할 나누기
탈착식 결합부는 수술 도구와 손에 쥐는 제어 본체를 구분합니다. 입력 장치, 모터, 도구 체결부의 제약을 각각 다뤘습니다.
연구 기록
공개된 특허에서 확인할 수 있는 발명.
공개 특허에는 김건우와 진상록이 공동발명자로, 부산대학교 산학협력단이 최초 출원인으로 기재되어 있습니다. 손잡이 입력 장치와 탈착 구조, 굽힘·회전 협조 구동을 설명합니다.
특허는 발명자와 기술 구성을 확인하는 자료입니다. 임상 효과, 의료기기 인허가, 정량적인 제어 성능을 입증하는 자료로 제시하지 않습니다.
참고 자료
- 공개 특허
- KR102199910B1
- 기재된 발명자
- 김건우 · 진상록
- 공고일
- 2021.01.07
발명의 설명과 청구항 1·8·9에서 입력 장치, 제어기, 도구 결합 구조를 확인할 수 있습니다.
상세 연구 노트 펼치기
입력 장치와 제어기
조이스틱, 다이얼·엔코더, 트리거·홀 센서에서 서로 다른 입력을 받습니다. 제어 보드가 이를 읽고 특허에 설명된 모터 구성을 구동합니다.
와이어 구동의 보상
개발 기록에는 와이어 길이 보상과 히스테리시스 처리가 포함되어 있습니다. 회전과 굽힘을 함께 제어해 요청한 굽힘 자세를 유지하도록 구성했습니다.
탈착 구조의 경계
특허는 도구의 장착과 분리 구조를 설명합니다. 손잡이 입력부와 도구 결합부를 구분해 설계 내용을 정리했습니다.
사용 도구와 방법
- Embedded C
- Real-time Control
- Kinematics Algorithm
- Servo Motor Control
- Sensor Fusion